Exercices corrigés sur Les Erreurs Statiques et Dynamiques en Système Asservi
1. L’Erreur Statique (ou erreur de position)
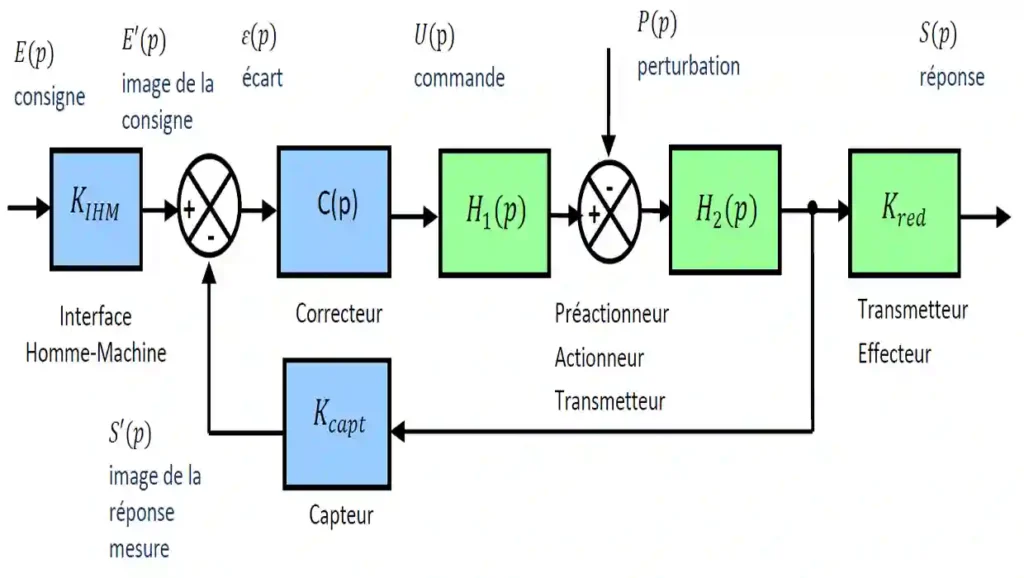
L’erreur statique représente l’écart entre la consigne (l’entrée) et la sortie du système une fois que le régime permanent est atteint, généralement suite à une entrée en échelon (consigne constante).
Elle permet de quantifier la précision absolue du système à long terme. Un système parfaitement précis aura une erreur statique nulle.
εs = limt → ∞ ε(t)
Définition dans le domaine de Laplace (Théorème de la valeur finale) :
εs = limp → 0 [ p · ε(p) ]
2. L’Erreur Dynamique
L’erreur dynamique (souvent associée à l’erreur de traînage ou de poursuite) correspond à l’écart entre la consigne et la sortie lorsque la consigne varie continuellement dans le temps (entrée en rampe ou en parabole).
Elle caractérise la capacité du système à suivre une cible en mouvement. Dans un sens plus large, l’erreur dynamique peut aussi faire référence à l’écart maximal observé pendant la phase de régime transitoire (avant stabilisation).
εv = limt → ∞ ε(t)
Avec la transformée de Laplace :
εv = limp → 0 [ p · ε(p) ] avec E(p) = a / p2
